聊无人机巡检,几乎每次都会被问到同一个问题:
“这个场景,AI 能不能识别?”
这的确是个重要的问题,但现在问还太早。
一个巡检项目能否落地,不仅取决于测试数据的演示效果,还有几个更具象的课题:
- 航线能否稳定拍到易于识别的画面
- 客户关注的“异常”,如何精确定义
- 报出事件以后,客户期望如何处理
模型能力是基石,但也只是其中一环。航线拍摄画面难以识别、无法精确定义异常、后面的处理跟不上,纵使检测框再好看,也无法切实解决问题。
这篇文章不聊算法,只聊一个实际问题:什么样的场景值得做无人机巡检和 AI 分析,什么样的场景应该先冷静一下。
先别谈行业,先把“要查什么”说清楚
“我们想做园区智能巡检”“我们要做铁路 AI 巡检”——这类描述还不能算作是需求,只是初步的想法。
行业只是背景,真正决定方案的是检查对象。
同样是光伏巡检,查组件热异常,跟查组件破损,完全是两种任务;同样是大型机械,查数量分布,跟查临界区入侵,使用的AI模型、航线策略、判定标准也不尽相同。
我们一般会先和客户一起,把需求确立为一句能验收的话:
在什么区域、以什么频次,找什么目标或异常,结果由谁确认,发现以后怎么处理。
这句话说不清,项目大概率还停留在“想做智能化”的阶段。
适合做的,通常是这几类任务
无人机巡检真正擅长的,是范围大、目标明确、只需定时定点观测的那一类,比如:
- 人员、车辆、占道、积水、物料堆放;
- 区域入侵、裸土覆盖和大型机械分布;
- 河道、岸线上的漂浮物、排口和区域变化;
- 矿区、堆场的料堆识别、车辆统计和体积测量;
- 光伏组件的破损、遮挡和热异常;
- 输电通道内的异物、周边施工活动和较明显的部件异常;
- 固定区域、固定线路或固定点位的周期性对比。
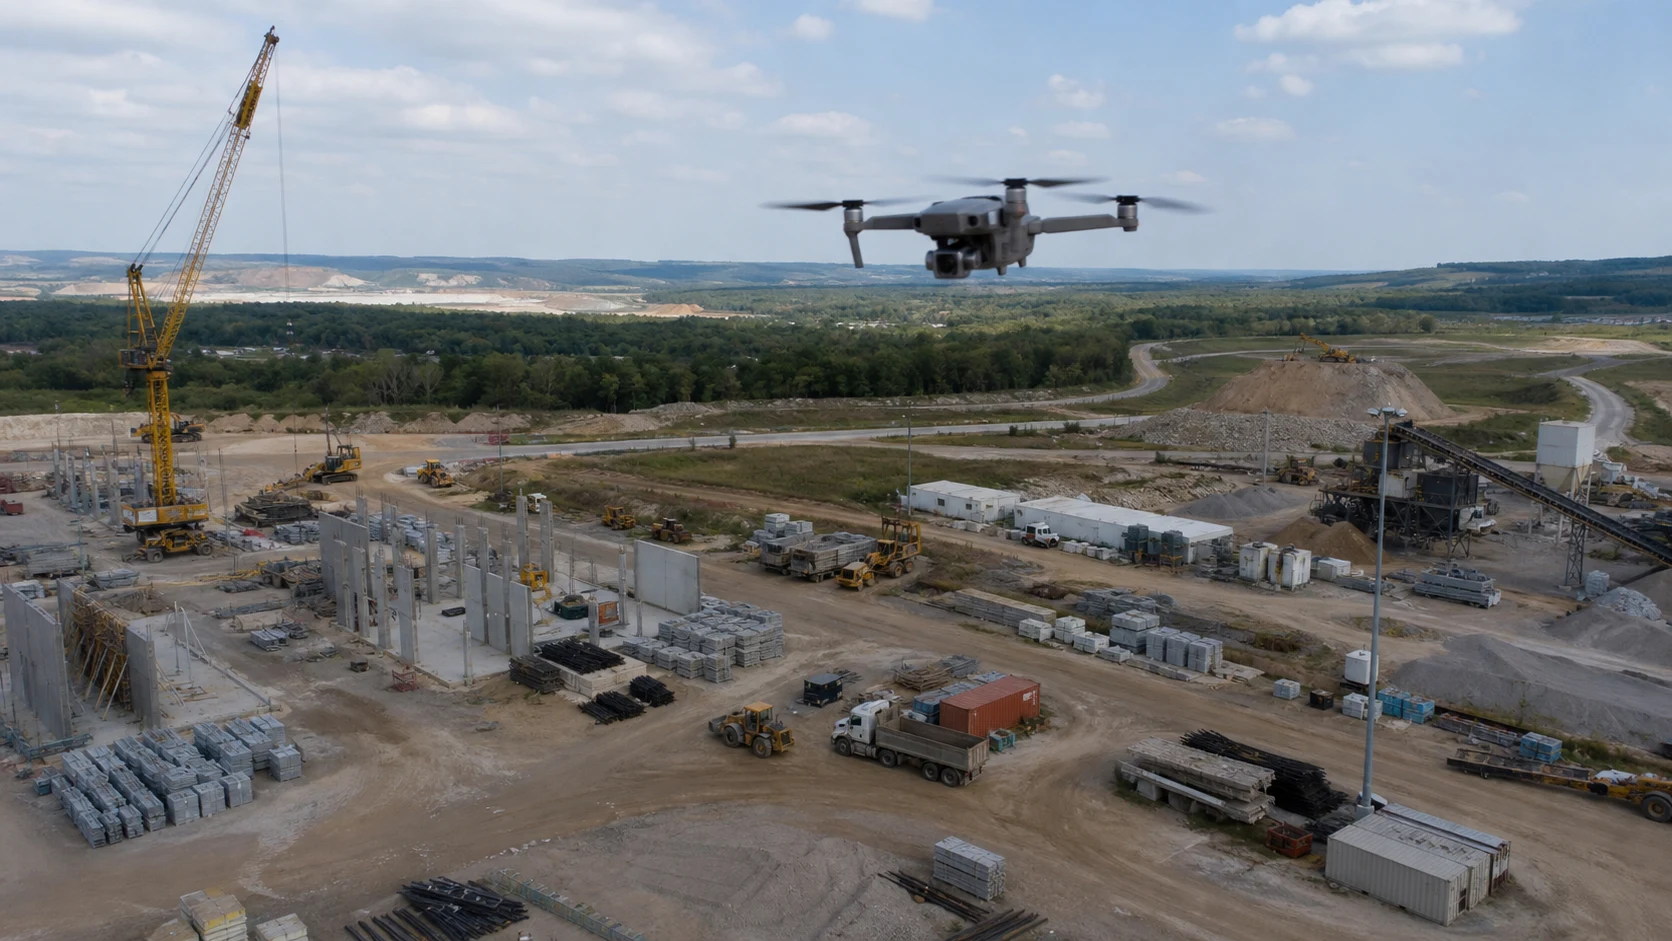
这些场景的共同点:任务可以反复执行,目标在画面里有相对稳定的特征,判定标准不至于因人而异,结果也能进复核、告警、派单或整改流程。
说白了,无人机能拍清楚、AI 能看明白、什么算异常也足够明确,这个场景大概率就适合。
原来可能要派人员去现场处理,难以高频开展。现在从现场采集、AI分析、规则判定都能自动完成,甚至短期内可多次执行。人只需要确认结果——这才是引入无人机AI巡检能给客户带来的真正价值。
看起来能拍,不一定好判
巡检项目里最容易低估的,是目标大小和拍摄方式的关系。
画面是要拍得更广,还是要拍得更细?想要在拍得广的画面中,找出目标并看清细节,就是一个颇具矛盾的难题。目标位置固定还好,能通过固定航线设计解决;如果目标出现位置越随机,稳定拍到易于模型识别的画面就越难。
比如吊车可能出现在很大一片施工范围内,且位置不固定。而真正要查的是画面中吊车周围是否按要求拉了警戒线,预设航线一般很难同时顾全拍摄范围和细节清晰度。
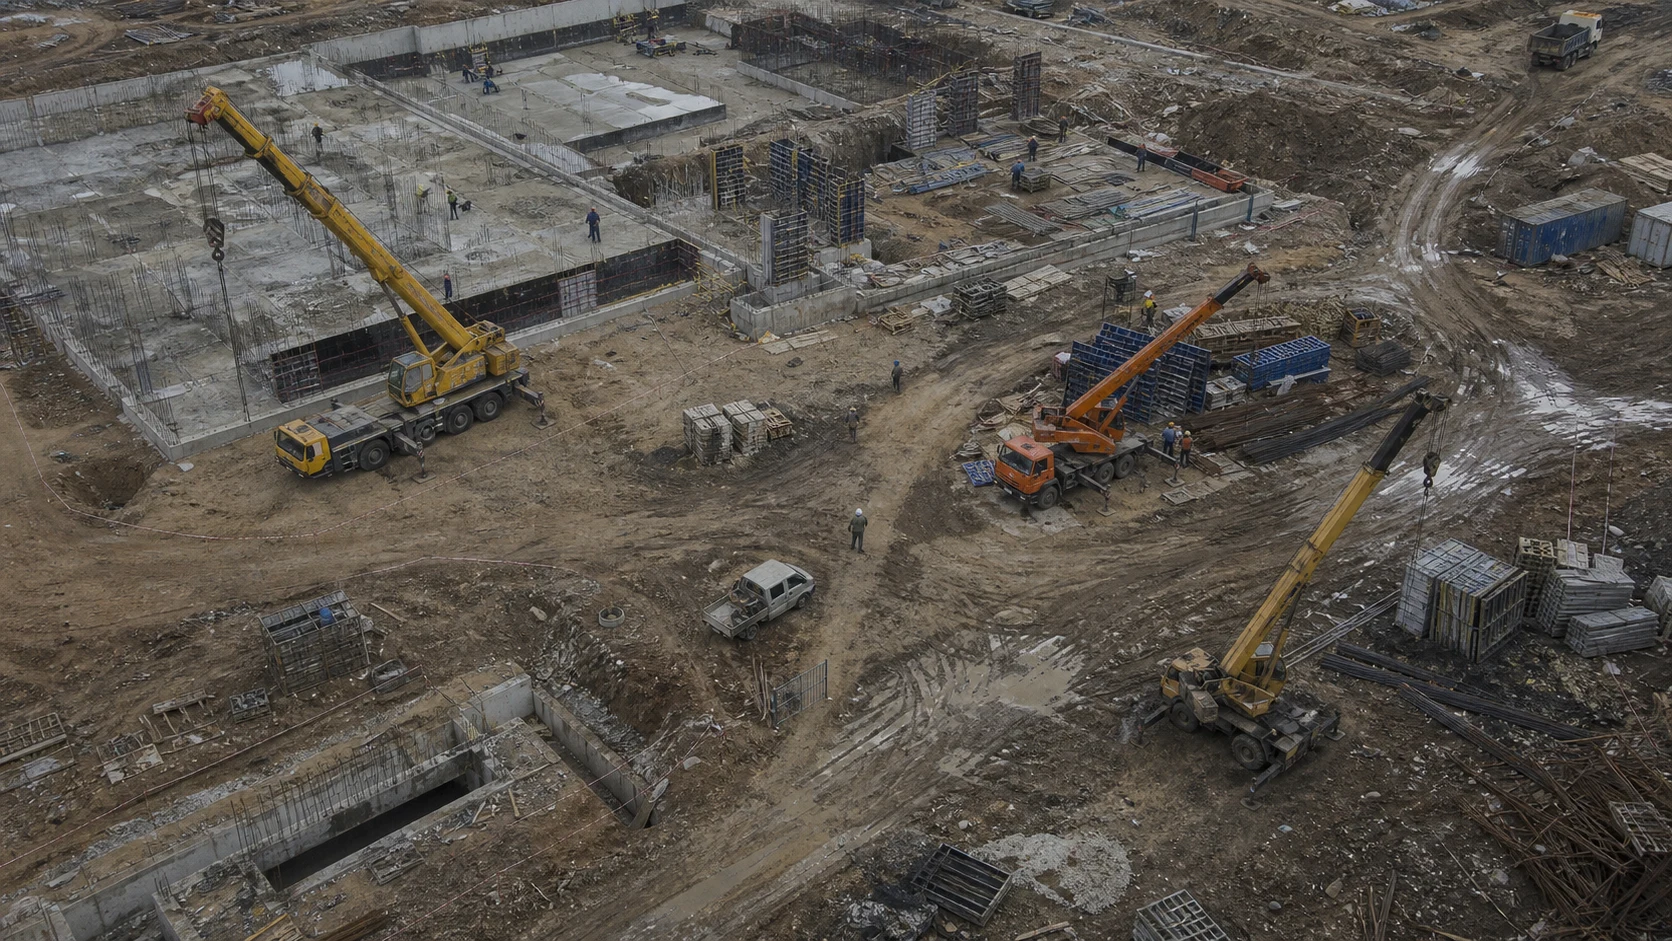
还有几类问题,也要谨慎考虑无人机 AI 作为主要判断手段:
- 实际目标不可见,要求仅通过可见的画面做逻辑推论;
- 要求全天候连续监控或秒级响应;
- 巡检范围很小、频次很低,组织一次飞行比人工检查还麻烦;
- 要求零误报、零漏报,同时又不允许人工复核。
这些无人机AI巡检未必不能做,只是这时候更实际的做法,可能是固定摄像头、地面巡检、专业仪器,或者几种方式组合,而不是再给无人机加一个模型。
识别“有”很简单,判断“不存在”却很难
这一点在巡检 AI 里很关键,也最容易被忽略。
识别“画面里有某个目标”,通常只是算法问题;而要完成对“目标不存在”这种状态的判断,却是一个业务问题。
画面里没识别到,可能是真的没有,也可能是目标在画面外、被挡住、像素太少,甚至模型漏检。
举个例子,查施工人员有没有戴安全帽。画面里的人员模型没识别出关联的安全帽目标,不能马上得出“未佩戴”的结论——人可能没拍全、头被设备挡住,也可能距离太远,目标在画面中太小。
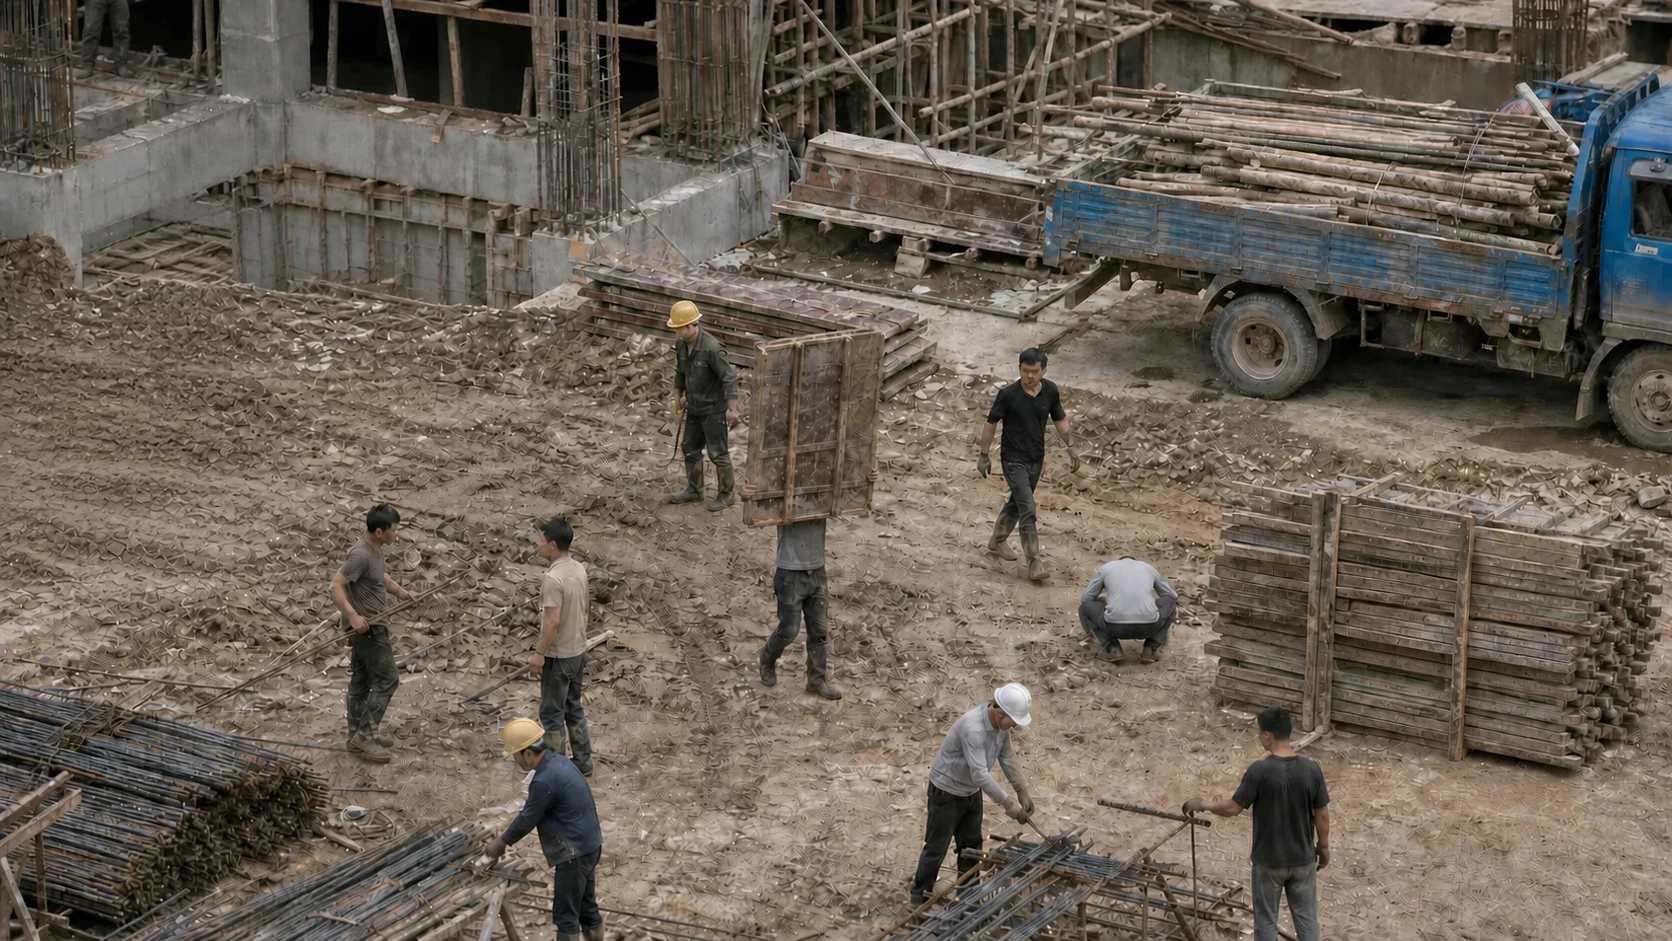
合理的做法是:
- 在连续画面中追踪人员目标
- 识别到人员,如果目标偏小,尝试做局部裁剪放大后再进一步识别
- 在识别安全帽的同时,还要识别人员的头部
最终可靠的判断步骤为:先看人,再看安全帽,最后还要看头。
所以一个成熟的分析结果,至少要允许出现这三种状态:
- 目标存在
- 目标不存在
- 无法判断
“无法判断”并非推卸责任,反倒是一种必要的真实。把看不清的画面硬判成正常或异常,才是后续误报、漏报的来源。
一个新场景,值不值得做?
遇到新需求,可以先过一遍这六个问题:
- 具体要发现什么目标或异常?
- 最小目标、最小缺陷有多大?
- 预设航线能不能稳定拍到可识别的画面?
- 正常和异常的标准够不够明确?
- 能不能拿到有代表性的真实样本?
- 发现之后由谁复核、怎么处置?
六个问题大多有明确答案,就值得进现场采样、做小范围验证。反过来,需求如果只有一句“希望 AI 自动发现所有安全隐患”,这时候最需要的往往不是训练模型,而是把业务问题继续拆下去。
不必急着回答“能做”还是“不能做”
更稳妥的办法,是先看两个问题:拍不拍得清,判不判得准。
改用其他检测手段
考虑近距、接触式或传感器检测
适合自动巡检
可固化为稳定任务
暂不建议投入
先重新定义检查对象与标准
适合辅助巡检
AI 筛查,人工复核
投入产出不成立:不建议做。
这么分的好处,是项目不会因为一句“能识别”就背上过高的预期,也不会因为某个细节暂时难做,就把无人机在大范围覆盖和风险筛查上的价值一起否掉。
在 LingMind 跟客户沟通时,我们习惯先把场景、数据和验收方法谈清楚,再聊模型和算法。巡检做到后面,AI 不需要对每张图都给出一个确定答案:合适的任务稳定自动化,拿不准的结果顺畅进入复核,每一次发现最后都落到处置动作上。
这比演示里喊一句“识别成功”,更接近客户真正要的东西。