Decision continuity
远程飞行最怕的,
不是信息少,而是判断被割裂
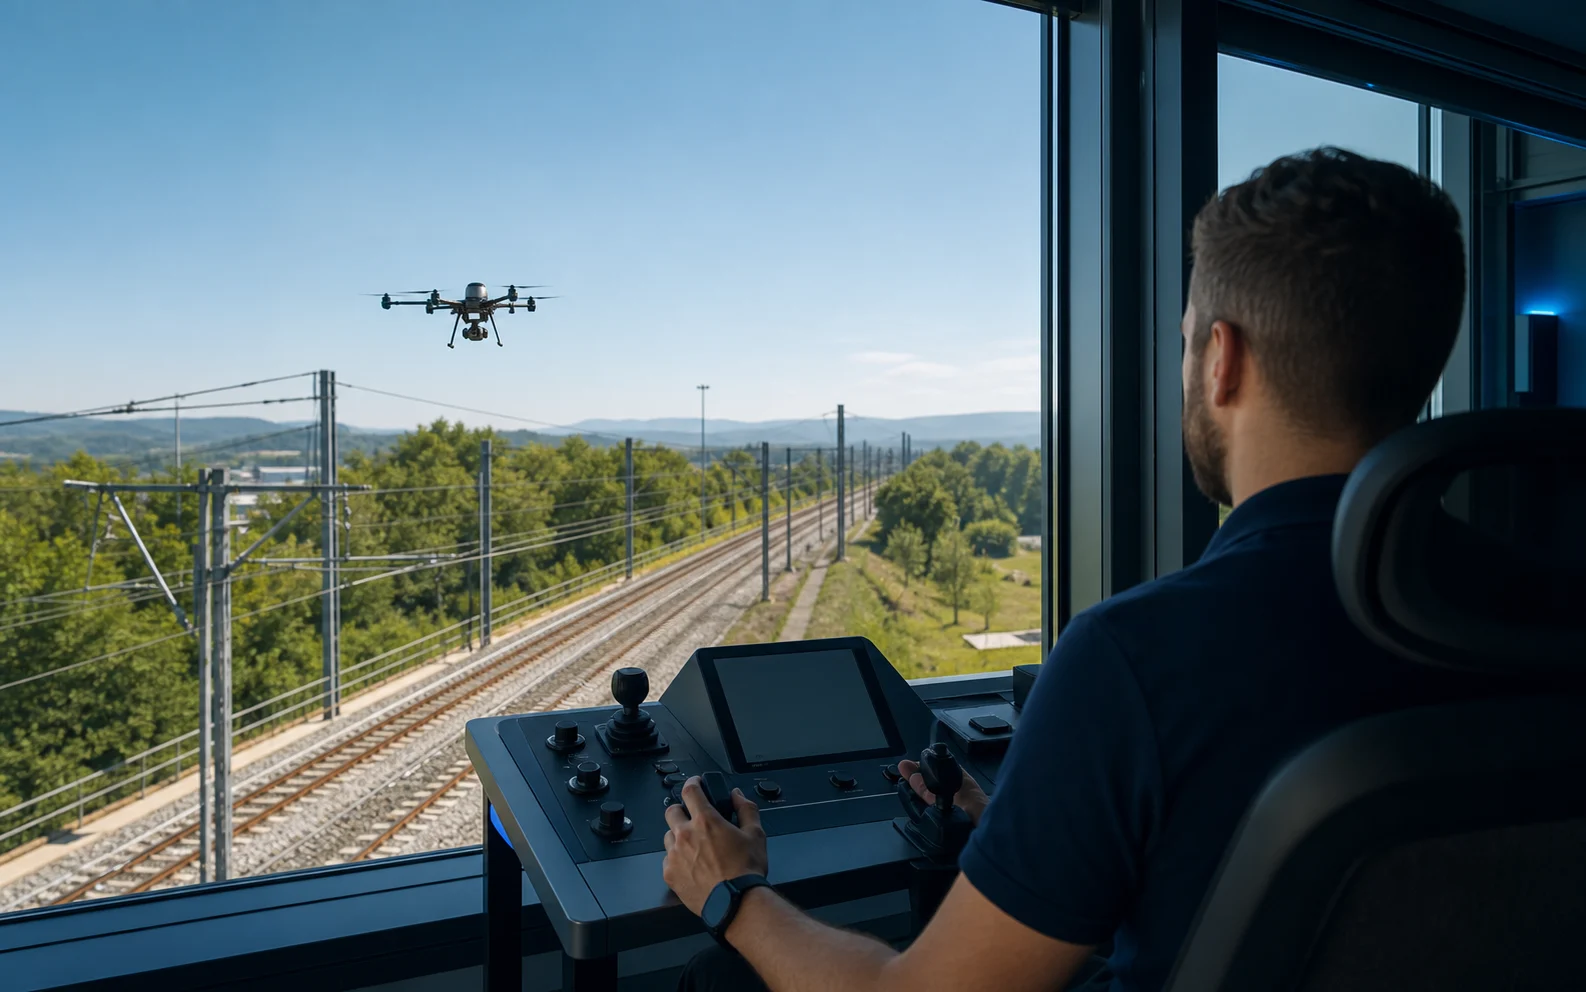
画面、地图、遥测、任务、设备状态和 AI 命中如果各自占据一个系统,操作人员就需要在关键时刻反复切换上下文。驾驶舱把它们压缩到一次连续的单机任务判断中。
看见画面,不知道飞行状态
直播必须与位置、高度、姿态、电量、卫星与任务阶段同步理解。
能发指令,不等于应该发指令
飞控、载荷与只读查看需要分开授权,并在操作前检查设备条件。
发现异常,证据容易脱离现场
拍照、录像与 AI 命中要带着任务、时间和空间上下文进入业务结果。
Integrated flight workspace
五个工作面,
围绕同一架无人机同步变化
驾驶舱并不是把模块简单排在一起。直播、地图、HUD、任务与 AI 共用当前无人机、当前机场和当前任务上下文,让观察与动作建立在同一份状态上。
ACTIVE FLIGHT当前单机任务无人机 · 机场 · 任务 · 权限
直播画面
实时观察 · 拍照 · 录像
地图与空间
位置 · 航线 · 空间资源
飞行 HUD
高度 · 速度 · 姿态 · 电量 · GPS/RTK
任务控制
进度 · 暂停 · 继续 · 取消 · 返航
AI 事件
规则命中 · 位置 · 证据 · 业务关联
Preflight gate
先确认能不能飞,
再决定如何飞
飞前检查把机场在线、工作模式、无人机是否在舱、坐标高程与卫星数量等条件放在任务执行之前,为远程指令建立明确的操作门槛。
机场在线
控制链路与机场状态可用
工作模式
当前模式允许执行任务
无人机在位
无人机位于当前机场
定位条件
坐标、高程与卫星数量满足检查
进入执行
开放当前授权动作
NORMAL航线任务开始 · 暂停 · 继续 · 取消
RETURN返航结束任务并返回机场
EMERGENCY应急降落用于受控紧急处置
Evidence in flight
一次命中不只显示在画面上,
还要进入可复核的业务事实
飞行中的 AI 命中可以连接当前画面、任务、时间、位置与规则上下文,并以照片、视频等方式补充证据,让现场发现能够进入后续复核和处置。
现场画面
直播与载荷观察
AI 命中
规则 · 目标 · 置信度
任务与时空
时间 · 位置 · 航线 · 机位
证据留存
照片 · 视频 · 轨迹
业务结果
复核 · 事件 · 后续处置
Control and safety
一套决策空间,
不绕过任何飞行安全条件
驾驶舱提供统一的远程操作入口,但不绕过设备、网络、媒体和安全条件,也不把一台设备的可用能力泛化为所有型号。
单机驾驶舱能力
- 围绕当前无人机与机场组织直播、地图、HUD、任务进度、空间资源和 AI 事件。
- 接收位置、高度、速度、姿态、电量、GPS/RTK、风速、模式、存储、避障和云台等遥测。
- 支持返航、应急降落以及航线任务暂停、继续和取消。
- 在设备支持和权限允许时提供拍照、录像、变焦、云台、定时拍摄、全景与保存机位。
- 将飞行中的 AI 命中与任务、时空和证据关联。
飞行与设备条件
- 驾驶舱一次面向当前选中的一架无人机与机场,不是多机队运营总览。
- 查看、飞行控制和载荷控制为独立权限,需要按岗位授权。
- 直播和控制依赖设备在线、媒体服务、网络、控制链路与可用载荷。
- 遥测字段、相机动作和应急能力取决于设备型号与现场配置。
- 远程指令不能替代适用法规、项目飞行程序与现场安全责任。