来源说不清
航线与线路、区段、作业区、地标或机位脱节,后续很难解释“为什么这样飞”。
航线和任务管理
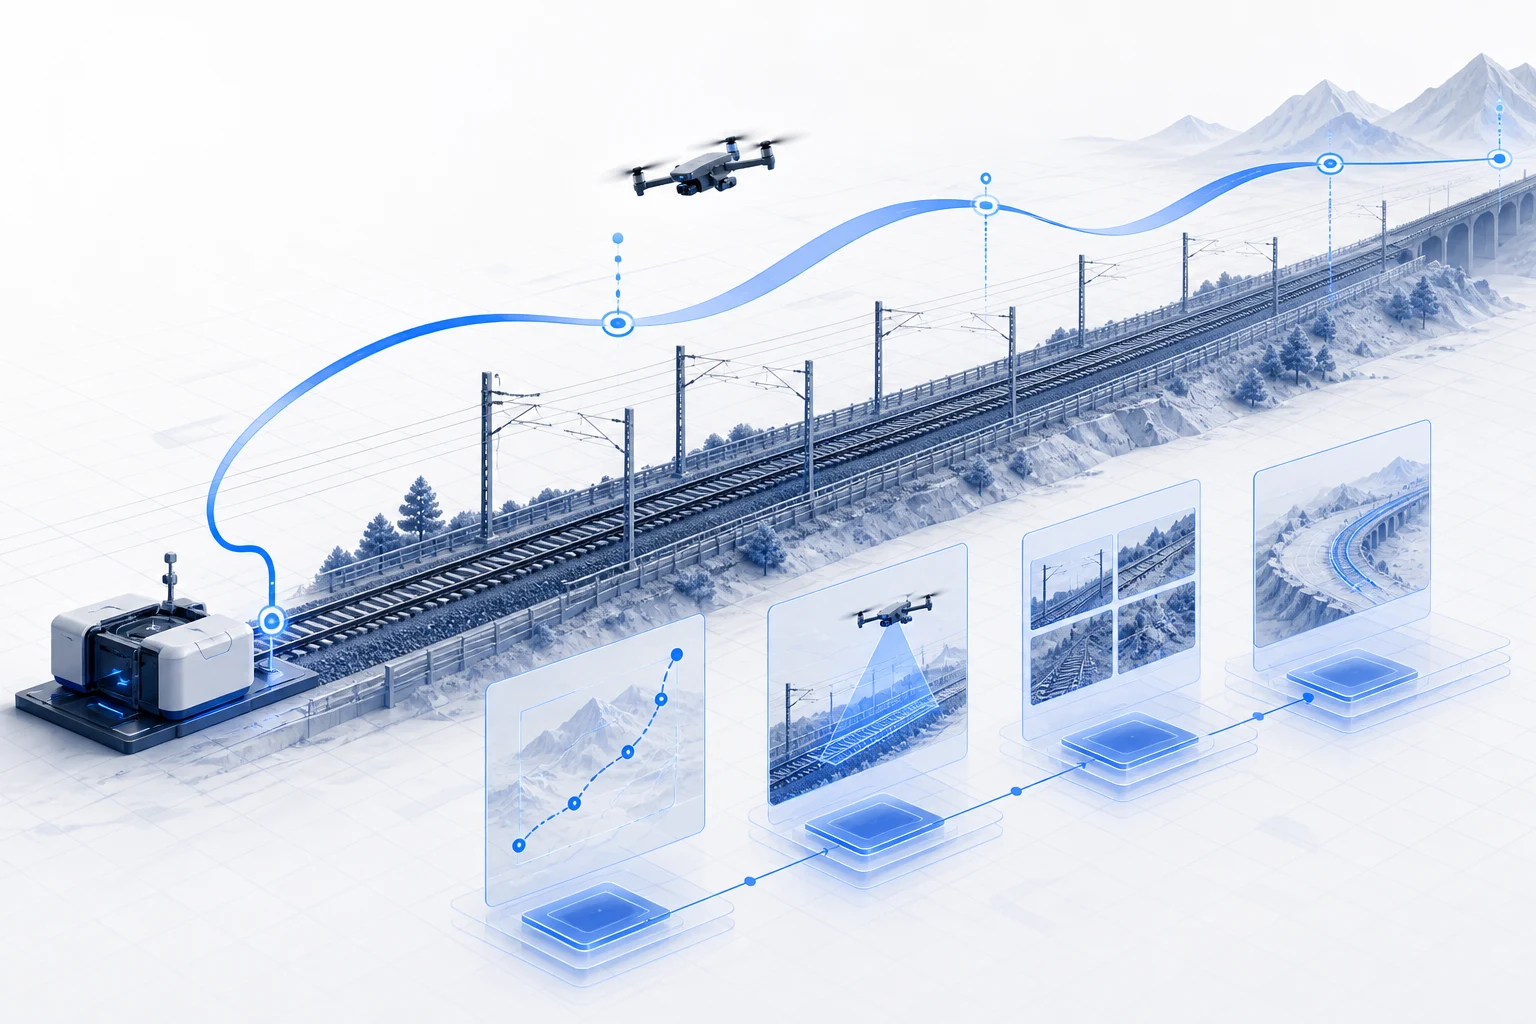
把规划完成的航线直接用于即时任务或周期计划,并持续保留执行状态、飞行轨迹、采集媒体与回放记录,让每次作业都能查看、复盘和继续改进。
任务化即时任务 · 周期计划
可追踪状态 · 轨迹 · 媒体 · 回放
POINT航点航线机位复拍 · 手动航点
LINE线路巡检线路 · 区段 · 正反向
AREA区域覆盖覆盖 · 内外边界
VOLUME立体目标环绕 · 螺旋采集
MAPPING正射与实景三维二维测绘 · 多方向采集
Why native planning
当空间边界、飞行参数、相机动作和设备条件散落在不同工具与文件里,一次成功飞行很难沉淀为下一次可以直接复用的作业资产。
航线与线路、区段、作业区、地标或机位脱节,后续很难解释“为什么这样飞”。
速度、高度、云台、变焦、拍照或录像动作依赖个人经验,换设备或换人就要重新配置。
航线停留在本地 KMZ 文件里,版本、状态、兼容设备、任务与飞行记录无法放进同一条运营链。
Four-step standardization
先确认巡检对象和作业方式,再编排飞行与采集参数,最终形成可管理、可复核并可进入任务的航线资产。
Scope
Model
Program
Asset
空间对象发生变化时,可以回到原始规划参数重新生成;无需在多个厂商工具之间反复导出、修改和搬运文件。
Planning model coverage
系统先识别要巡检或测绘的对象,再选择与对象匹配的规划方式。页面将底层模型归并为五类,便于业务理解。
POINT
按选择顺序或最短路径连接机位,也可以从手动航点生成;每个航点可配置采集动作。
waypoint · manual waypoints · viewpointsLINE
支持按区段几何正向或反向生成,用于线性巡查,也可生成线路正射采集航线。
segment inspection · line orthophotoAREA
围绕作业区生成覆盖路径,也支持外边界、内边界等巡逻方式。
area coverage · outer / inner perimeterVOLUME
围绕塔体等立体目标生成螺旋航点,并结合云台和拍摄方向组织采集。
vertical target spiralMAPPING
根据作业区、相机标定和重叠要求生成正射或多方向实景三维采集路径。
orthophoto · reality capture · segment mappingWayline asset operations
每条航线保留类型、来源、航点、距离、预计时长、生成摘要、执行计划、相机标定和兼容设备等上下文。
generated原生生成
+uploaded文件导入
+merged航线合并
+in_flight飞行中创建
ACTIVE可下载 · 可关联任务 · 满足条件时可执行
⇄INACTIVE保留资产与上下文 · 不进入执行
使用原生模型生成,也支持导入 KMZ / KML 航线文件。
调整航点位置后,系统重新生成对应航线文件。
对已保存航线采样并模拟路径;有相机标定时可计算投影视场。
选择多条兼容航线,按指定顺序或最短路径生成新的组合航线。
停用航线不可执行;有效航线可下载文件并继续用于任务。
From plan to operation
航线不是终点。有效航线可以关联即时或周期任务,执行后继续关联任务记录、飞行轨迹与采集数据。
保存来源、模型、参数、航点和可执行文件。
检查空间关系、路径和采集效果,必要时重新生成。
选择有效航线与设备,进入即时任务或周期计划。
任务、轨迹、照片和视频持续保留航线上下文。
选择有效航线和可用设备发起一次作业,持续记录执行状态、飞行轨迹和采集结果。
按业务周期组织重复任务与执行记录,让每次运行都回到同一航线和项目上下文。
通过任务状态、轨迹、媒体和回放记录判断作业是否完成、为何中断以及是否需要再次执行。
Reusable route, safe flight
平台负责航线规划、资产管理和任务衔接;安全飞行仍然取决于设备能力、现场条件和合规要求。