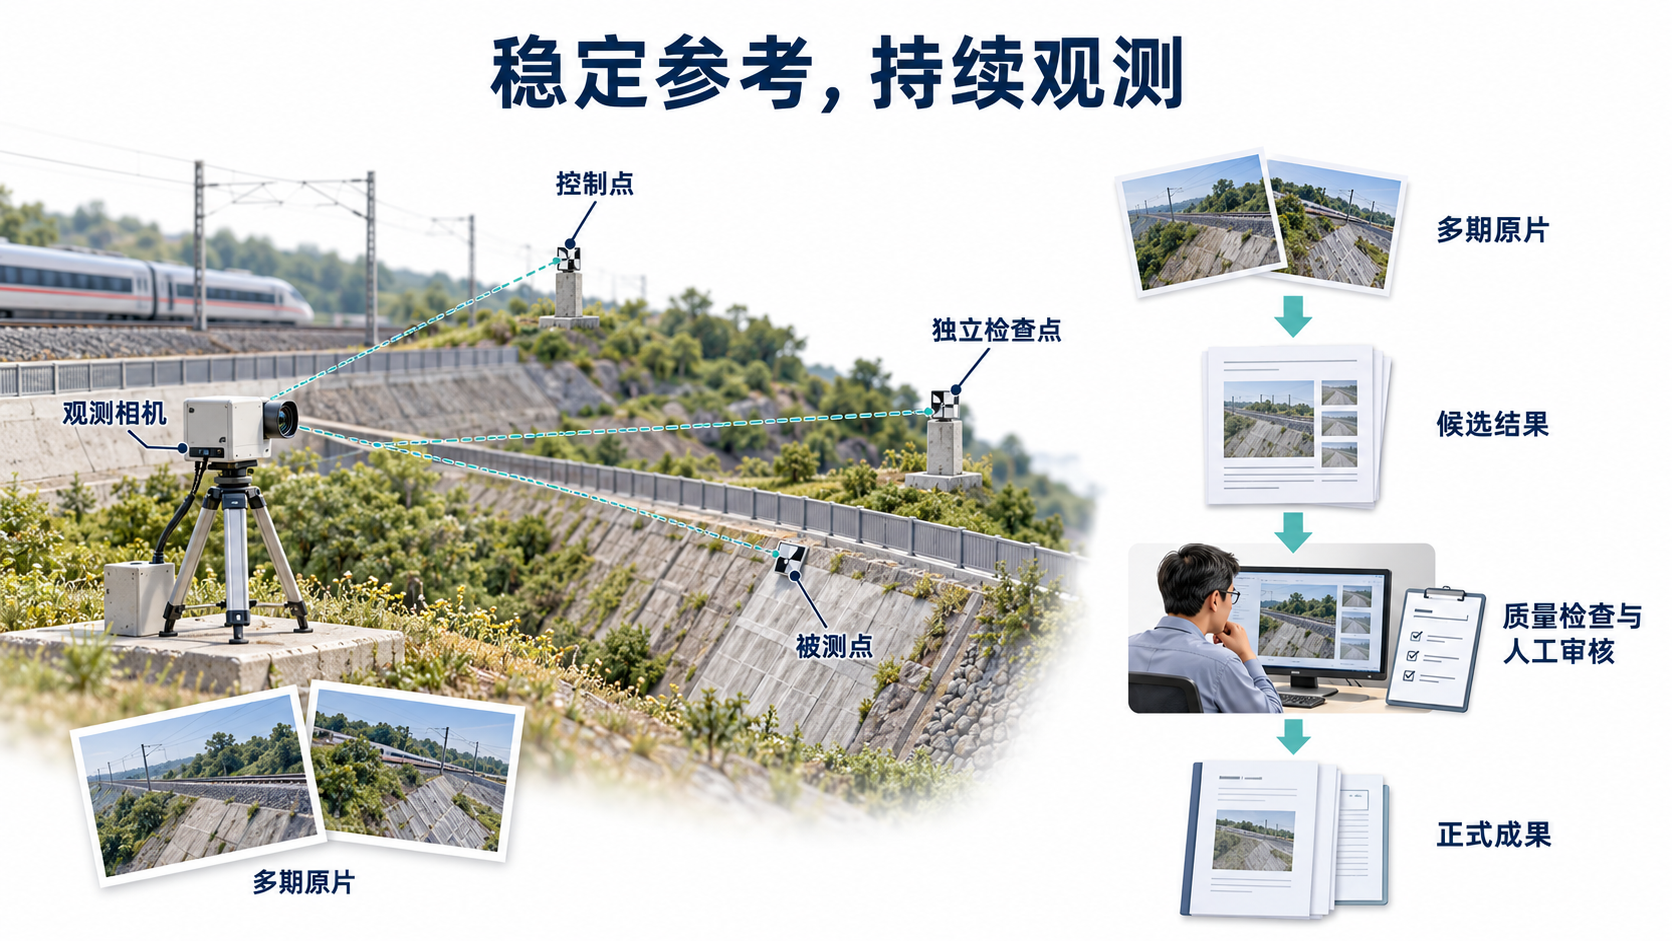
控制点
约束稳定参考、相机定向与坐标关系。
角色与依据
保留实测坐标、安装体和稳定性依据,不能把被测点当作不动参考。
Slope displacement monitoring / 行业方案
从多期影像,到可复核成果。
把每期原片与稳定参考关联,逐方向查看变化及质量,经人工审核后形成可追溯成果,支持后续趋势、比较与专业复核。
缺测、不可观测、无效和未检出分别展示,不能补成零,也不能将“未检出”解释为现场安全。
约束稳定参考、相机定向与坐标关系。
保留实测坐标、安装体和稳定性依据,不能把被测点当作不动参考。
检查未参与相应拟合的空间结果。
保留独立身份与检查材料,不能用参与拟合的数据替代独立检核。
在约定方向上观察相对参考的变化。
保留物理对象、基准和方向含义,不能从画面位置变化直接推导三维位移。
Compare across time
控制网保存坐标及其依据,基准保存初始参考状态;每次测量固定原片、标定、参考、坐标框架和质量策略。计算结果需要能够回到对应原始输入及版本。
01 / EVIDENCE
本期原片、观测时间、成像条件、标定、控制网、基准和坐标框架。
02 / EVIDENCE
正式版本、点位及方向、单位、有效范围、质量与审核记录、缺测或阻断说明。
单图初筛表达像面残差,单位为像素;多视目标量测表达符合条件的点位三维或方向位移。两者不能混称为同一种精度成果。坡面整体变化也不能直接解释为同一物质点的移动。
了解空间成果的用途与质量条件Validity and interpretation / 结果判读
先看单位、坐标方向和有效范围,再读变化数值、区间与检测结论。量测质量、统计判断、人工审核和现场安全是不同层次,不能用一个通过标记替代全部判断。
单图初筛按像面方向与像素读取,多视量测按相应坐标方向及毫米显示。
显示单位为毫米不表示具有毫米级准确度;局部方向不自动成为地理方向。
只在有效方向读取数值与区间,保留缺测、无效、不可观测或未记录原因。
空白、缺测或失效不能补成零变化。
按冻结发布范围查看有效点与必测方向,保留缺测清单。
部分方向可发布不等于全部测点、全部方向或所有工况有效。
系统已有业务和计算流程,不等于所有工况已具备物理精度资格。量测精度与检出能力须按方向、工况、检出率和误报率,结合真实设备与独立参考验证后约定,不能作为通用服务承诺。合成数据验收只能证明相应流程,真实相机与无人机外场精度需分别提供证据。
From preparation to handoff
每期观测保留自己的时间、输入和参考关系。计算先形成候选,质量检查、人工审核与正式发布分别完成,后续变化分析只在明确的成果范围内开展。
开测前把测区、点位、参考、成像与质量要求逐项落实。系统的配置检查帮助发现缺项,人员仍需核对原始测量、安装稳定性、采集条件与适用范围。
关联实际场址,说明局部坐标或 ENU、单位及必测方向。
局部 X/Y/Z 不能直接解释为东、北、天;ENU 另需地理配准依据。
关联实际安装体和观测点,分别安排控制、独立检查与被测角色。
不用同一安装体上的多个角点凑独立数量;检查可见性和点位稳定性。
采用已经审核、与测区及框架匹配的控制网和初始参考。
初始基准来源与后续变更明确记录,不把被测点固定为不动。
采用匹配成像模式的已验证标定,保留可读取原片及真实观测时间。
相机、镜头、分辨率和成像条件一致;标定与独立验证统一引用相机标定专题。
在计算前明确质量策略、必测范围、目标条件及对应验证材料。
质量检查、统计检测资格与物理精度验证分别确认,配置阈值不等于精度保证。
按手工或无人机方式准备站位、范围、时间及现场责任。
手工采集不伪造 GPS;无人机自动采集另需真实地理坐标及设备、航线和作业条件。
当前建站检查包含至少四个独立控制安装体、两个独立检查安装体及被测点等数量条件,并核对控制网、基准、标定及策略。实际数量、空间布局、可观测方向和适用工况仍需结合冻结策略、观测几何与现场验证确定;这组配置下限不能作为任意测区的工程布点标准。
每期观测保留自己的时间、输入和参考关系。计算先形成候选,质量检查、人工审核与正式发布分别完成,后续变化分析只在明确的成果范围内开展。
确认测区、真实观测时间、采集方式及采用的配置。
观测记录、坐标框架、控制网、基准和标定版本。
选择对应原片,核对身份、时间、覆盖和必要的点位观测。
原片及来源、观测范围、缺片或输入异常说明。
按已确认输入发起计算,查看运行状态及失败原因。
本次候选、运行记录及固定输入,不能只凭进度判断有效。
检查逐片、独立检查点和逐点逐方向的有效范围。
残差、检查结果、方向值与区间、缺测及阻断原因。
由具备权限的人员针对当前候选作出决定并填写原因。
对应候选的审核记录;输入或候选变化后重新核对。
满足发布条件后形成正式成果,查看趋势、比较和专业意见。
正式版本、发布时间、有效方向范围、原始证据及后续记录。
审核批准和正式发布对应同一候选及其来源条件。存在全局阻断、没有有效方向或来源资格不满足时,不能通过只修改展示状态获得正式成果。已发布输入需要调整时,通过新候选或明确的事实更正流程处理,不覆盖原交付版本。
相机标定建立特定相机、物理镜头和成像模式的参数依据,用于几何处理、空间投影及测量。标定参数需要与真实输入匹配,不能只按设备型号选择一组近似参数。
实际相机、物理镜头、原始分辨率、倍率、焦点、裁切、稳定模式及像素约定;参数须匹配真实输入,不能仅凭设备型号套用
在求解前确定图像数量、拟合及留出误差、覆盖、姿态分散和独立几何误差要求;界面默认值只是试验起点,不是系统承诺精度
另备不参与拟合、留出和相关参数来源开发的材料,记录来源、测量值、参考值及参考标准不确定度,并明确距离等适用范围
结合当前模型、标准不确定度和逐方向区间读取结果。
模型下的边际区间不是全部方向的同时保证,也不能替代真实相机的独立精度验证。
结合检测策略、适用工况和验证资格判断已检出、未检出或未判定。
未检出或未判定不等于没有位移,更不等于现场安全;配置算法不证明已验证误报控制。
相机内参与畸变参数只是空间计算的一部分。仅在图像上显示检测框,通常不需要地图空间标定;地图位置、进入区域或实际距离判断,还依赖相机位姿、时间同步、地形或高度参考及适合业务的投影方式。
正射视觉对比、点云变化筛查和两期高程统计分别回答地表观察或表面差值问题,不能直接替代指定实体点的跨期位移。相关成果选择回到空间数据产品专题,不在本页另设一套输入和质量规则。
交接时让接收方能够定位到本次正式成果及其有效范围,而非只收到一张趋势截图。专业判断与后续行动按项目责任另行确认。
本期原片、观测时间、成像条件、标定、控制网、基准和坐标框架。
正式版本、点位及方向、单位、有效范围、质量与审核记录、缺测或阻断说明。
采用的成果与比较范围、专业意见及其版本;冻结报告保留所选来源,不宣称自动完成专业签认。
重基准、序列断点、输入事实更正或撤回原因及对应版本,历史交付不能被静默改写。
先看单位、坐标方向和有效范围,再读变化数值、区间与检测结论。量测质量、统计判断、人工审核和现场安全是不同层次,不能用一个通过标记替代全部判断。
正射视觉对比、点云变化筛查和两期高程统计分别回答地表观察或表面差值问题,不能直接替代指定实体点的跨期位移。相关成果选择回到空间数据产品专题,不在本页另设一套输入和质量规则。
候选计算完成后仍需质量检查和人工审核发布。历史成果保留冻结来源,撤回或输入事实更正不能静默改写已交付报告。
系统已有业务和计算流程,不等于所有工况已具备物理精度资格。量测精度与检出能力须按方向、工况、检出率和误报率,结合真实设备与独立参考验证后约定,不能作为通用服务承诺。合成数据验收只能证明相应流程,真实相机与无人机外场精度需分别提供证据。
入口为“系统 → 系统配置 → 相机标定”。先选择正确项目;查看与管理分别受项目范围和基础设施权限控制。
当前原片求解使用 Brown 相机模型,支持棋盘与 ChArUco 检测。也可导入外部参数,但应保留实际原件、来源、系数约定、成像条件和开发材料身份,随后完成验证;只录入数值不能取得正式使用依据。
拟合、留出与独立几何验收承担不同职责。将同一文件改名、重新上传或换一个记录编号不会使它成为独立证据;相邻连拍也不能仅因文件不同就证明独立性。
正式参数保留版本身份,已发布版本不直接覆盖成新的参数。相机、镜头、分辨率、倍率、焦点、裁切或稳定模式变化时,应重新评估适用性;参数或适用域变更通过新草稿、新候选、验证和审核形成新版本。
技术复核使用新的独立原片检查既有参数,计算完成后记录有理由的技术处置:
技术复核不自动延长有效期,也不直接授予精密量测或位移检测资格。继续使用还要求复核质量合格、原标定处于有效可用状态且相关验证条件仍满足。
相机内参与畸变参数只是空间计算的一部分。仅在图像上显示检测框,通常不需要地图空间标定;地图位置、进入区域或实际距离判断,还依赖相机位姿、时间同步、地形或高度参考及适合业务的投影方式。
固定机位应核对安装位置和朝向是否稳定;无人机图像应核对曝光时刻、遥测和云台姿态的对应关系。用未参与拟合的现场参照检查实际结果;精密量测还需控制网、独立检查和误差验证。
原始数据详情可以绑定用于离线投影的相机内参,并分别显示直接绑定与航线继承关系。建立关联不等于空间投影、量测或算法结果已经通过验收;下游仍需检查参数适用性、坐标和高度基准、输入质量以及业务误差要求。
配置参数、完成计算和证明业务误差分别需要证据。不能据此推导所有设备、拍摄距离和工况均达到同一精度。空间与测绘、AI 运行和位移监测的其他条件分别引用关联主稿。