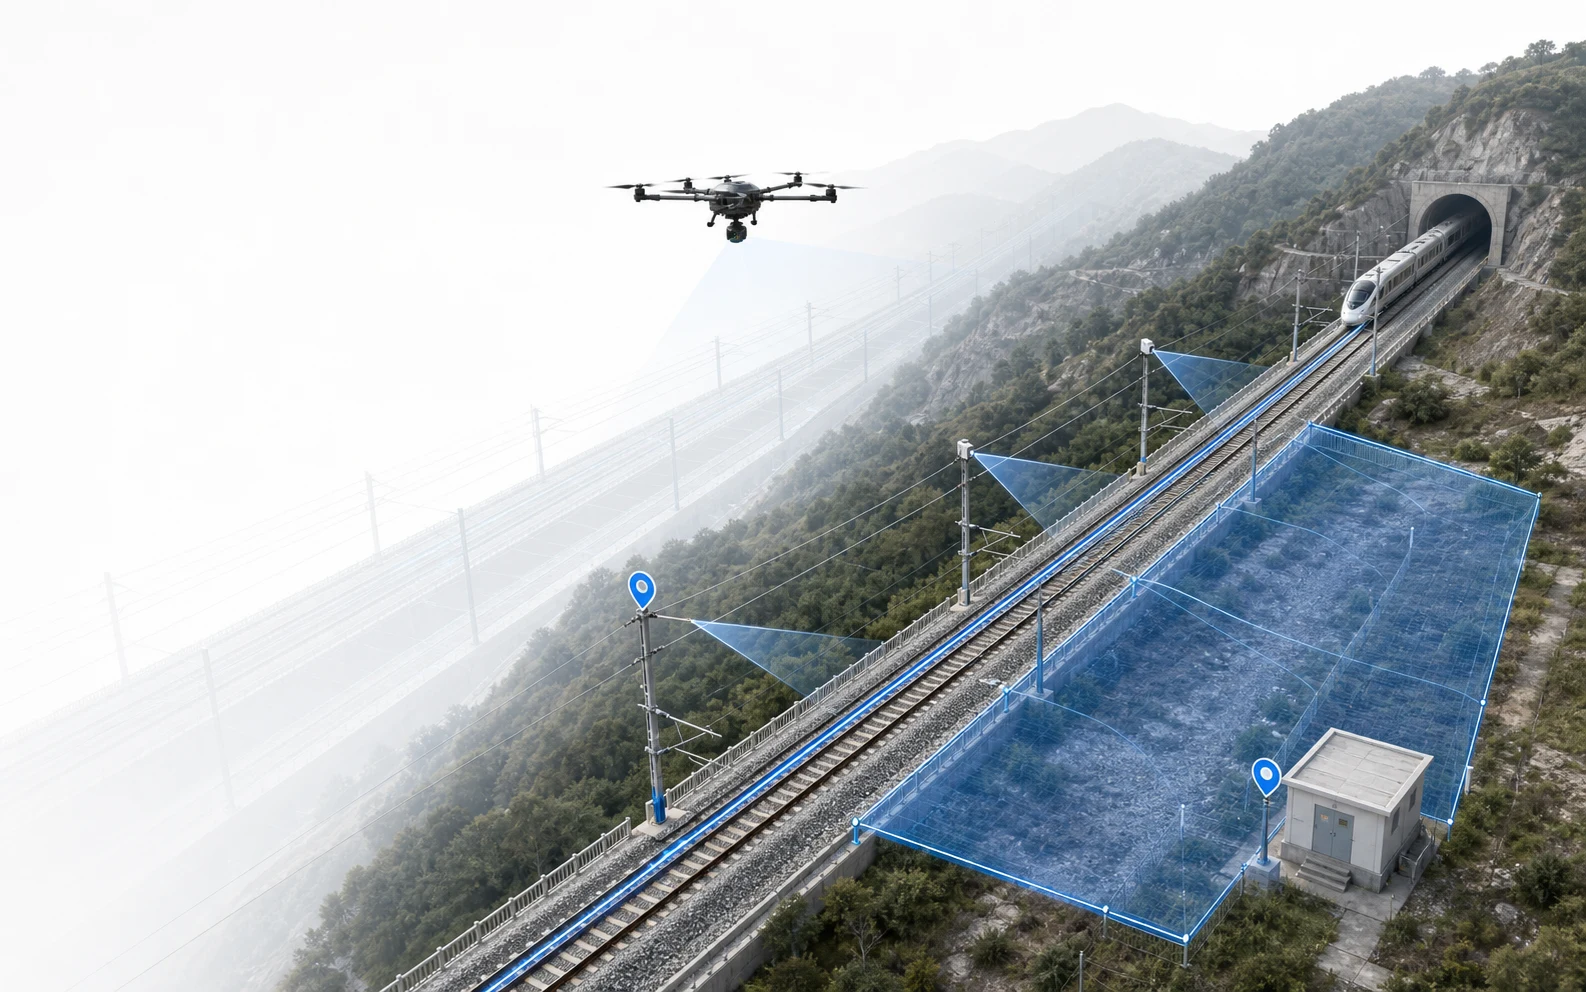
铁路走廊、无人机、作业区域、地标、线路线段与机位共同构成业务空间的场景

ZONE / 01作业区域

LANDMARK / 03接触网支柱

SEGMENT / A12线路区段

VIEWPOINT / V07复现观察

空间管理

不只记录坐标,让数据与事件都有业务位置

铁路走廊上的区域、地标、线路线段和机位空间语义
区域、地标、线路线段与机位共同描述一个可检索、可复现的现场。

把“在哪里”从一个经纬度,变成可以检索、复用和复现的现场语义。

区域、地标、线路线段、机位与 LMX 空间文档共同描述现场;照片、视频与 AI 事件沿镜头目标位置回到真实业务对象,而不是停留在无人机当时所在的位置。

01可复用对象不随一次任务消失

02可检索按时间与空间找事实

03可复现回到相同观察位置

01 / OBJECT现场对象区域 · 地标 · 线路 · 机位

02 / ANCHOR语义锚点几何 · 属性 · 业务关系

03 / CONTEXT数据与事件照片 · 视频 · AI 结果

04 / RETRIEVE时空检索时间 · 视口 · 实体

One shared location language

一次定义现场,
后续工作都用同一套位置语言

客户不需要在每次任务里重新解释“这里”指哪里。区域、地标、线路线段和机位成为长期空间对象,数据与事件沿镜头目标位置回到这些对象。

01 / DEFINE

定义现场对象

用区域、地标和线路线段把坐标翻译成现场团队熟悉的对象与范围。

建立可以长期引用的空间底座
02 / BIND

绑定镜头目标

结合拍摄位置、姿态与相机条件,把照片和事件连接到镜头真正看到的位置。

避免用设备位置冒充目标位置
03 / RETURN

检索并复现现场

按时间、地图范围和业务实体找回事实,并用机位条件回到相近观察视角。

支撑跨期复核与重复巡检

Reusable semantic layer

先定义现场对象,
再让任务、数据和事件持续引用

空间对象不是地图上的临时图形,而是带有名称、几何、属性和业务关系的长期记录。每种对象回答不同的问题,并在项目访问边界内复用。

SPATIAL SEMANTIC REGISTER同一现场,由五类互补空间对象共同描述
01ZONE

区域

用几何边界、用途、状态和高度描述巡检或管控范围。

02LANDMARK

地标

把里程、线路、坐标、标高与现场对象名称连接起来。

03LINE SEGMENT

线路线段

用连续线路与区段表达线性基础设施的业务范围。

04VIEWPOINT

机位

保存可复现观察所需的位置、姿态、载荷和容差。

05LMX DOCUMENT

空间文档

把外部 KML 转换为可索引、可分层叠加的空间资料。

T任务与航线

·

D照片与视频

·

AAI 命中与事件

·

C时空上下文

五类对象不互相替代:区域描述范围,地标和线段表达业务对象,机位描述观察条件,空间文档承接外部资料。

Target-ground binding

影像绑定镜头看到的位置,
不是无人机飞过的位置

系统结合拍摄位置、机身与云台姿态、相机参数和地表条件,把镜头中心投影到地面目标,再匹配附近区域与地标。投影失败时,不用无人机位置冒充目标位置。

PROJECTION CHAIN从拍摄条件到业务位置
  1. 01
    读取拍摄条件影像元数据 · 遥测 · 相机参数
  2. 02
    计算镜头射线机身姿态 · 云台姿态 · 视场
  3. 03
    投影地面目标坐标 · 高程 · 地形条件
  4. 04
    匹配业务对象区域 · 地标 · 线路上下文
镜头目标地面位置与无人机位置分开记录,是移动巡检数据准确进入业务空间的关键。

Repeatable viewpoint

机位不是一个点,
而是一组可复现的观察条件

位置只回答“从哪里看”。机位还保存飞行高度、机身和云台方向、相机与变焦、匹配容差和验证记录,使后续复拍更接近相同视角。

01位置与高度坐标 · 飞行高度

02姿态与方向机头 · 云台 · 俯仰

03相机与变焦载荷 · 焦距 · 变焦

04容差与验证匹配范围 · 可信度 · 记录

VIEWPOINT / REPRODUCTION CONTRACTPOSITION + POSE + PAYLOAD + TOLERANCE + VALIDATION

CAPTURED从现场记录观察条件

MATCHED按容差识别相近照片

VALIDATED保留验证状态与记录

机位匹配综合位置、高度、航向、云台、变焦和容差等条件;相似度与可信度由实际数据决定。

Spacetime retrieval

从地图上的一个范围,
找回一段时间内发生的业务事实

时空检索把项目、实体类型、时间范围与地图视口组合起来,结果可以进入地图、时间线和关系上下文,继续查看任务、媒体、AI 命中、事件与机位。

QUERY检索条件

01项目范围当前项目与授权上下文

02实体类型任务 · 数据 · 事件 · 机位

03时间范围开始与结束时间

04地图视口当前可见空间范围

CONTEXT同一事实的三种视图
MAP

地图

看分布和业务位置

TIMELINE

时间线

看发生顺序与持续时间

RELATIONS

关系上下文

追溯任务、媒体和事件连接

时空检索不是单一关键字搜索,而是将项目权限、实体、时间和地图视口共同作为查询上下文。

LMX spatial documents

把外部空间资料,
变成可检索、可分层的现场底图

系统可以导入 KML,并通过处理服务形成 LMX 空间文档及节点索引;业务地图可以按图层叠加外部资料与系统空间对象。

01 / SOURCE

KML 空间资料

来自设计、勘察或既有管理系统的点、线、面要素。

02 / PROCESS

LMX 文档

生成可持续管理的空间文档、层级与处理状态。

03 / INDEX

节点与图层索引

按节点、类型与图层组织空间内容。

04 / OVERLAY

业务地图叠加

与区域、地标、线路和其他系统对象共同查看。

Semantic truth and data quality

空间语义可以稳定复用,
自动绑定仍要尊重数据条件

空间管理提供对象、关系、检索和匹配能力,但不会用不完整输入制造看似精确的位置,也不会把区域管理包装成自动航线生成。

空间语义能力

  • 统一管理区域、地标、线路线段、机位和 LMX 空间文档等空间记录。
  • 区域范围、地标与线路关系、机位观察条件及关联数据的业务表达。
  • 基于影像元数据和姿态计算镜头目标地面位置,并匹配区域与地标。
  • 按项目、实体、时间和地图视口检索任务、数据、AI 命中、事件与机位上下文。
  • KML 导入、LMX 处理与分层叠加路径,以及移动端区域与空间对象查看。

不应被误解为

  • 不宣传 Web 端已经具备完整的区域创建、编辑与删除工作台。
  • 不宣传选择一个区域即可无条件自动生成可执行航线;航线规划由独立能力承接。
  • 不把无人机位置直接当作照片或事件的目标位置。
  • 不承诺在缺少 XMP、遥测、相机标定或地形数据时仍能自动准确绑定。
  • 空间文档转换、投影和匹配效果需要结合数据、坐标、存储与部署条件验证。